Domain lhcp.de kaufen?
Wir ziehen mit dem Projekt
lhcp.de um.
Sind Sie am Kauf der Domain
lhcp.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain lhcp.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Was sind Neutrinos und welche Rolle spielen sie innerhalb der Teilchenphysik?
Neutrinos sind elementare Teilchen, die keine elektrische Ladung besitzen und nur sehr schwach mit Materie wechselwirken. Sie entstehen bei verschiedenen Prozessen wie der Kernfusion in der Sonne oder bei Supernova-Explosionen. In der Teilchenphysik spielen Neutrinos eine wichtige Rolle, da sie helfen, grundlegende Fragen zur Struktur des Universums und der Physik jenseits des Standardmodells zu beantworten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Bechtle, Philip: Faszinierende TeilchenphysikFaszinierende Teilchenphysik , Von Quarks, Neutrinos und Higgs zu den Rätseln des Universums , Antriebswellen > Sport-Getriebe , Erscheinungsjahr: 20230901, Produktform: Leinen, Autoren: Bechtle, Philip~Bernlochner, Florian~Dreiner, Herbi~Hanhart, Christoph~Jochum, Josef~Pretz, Jörg~Riebe, Kristin, Abbildungen: 481 Abbildungen, 476 Abbildungen in Farbe, Themenüberschrift: SCIENCE / Physics / Nuclear, Keyword: Teilchenphysik;Quarks;Neutrinos;Supersymmetrie;Higgsboson;Antimaterie;Dunkle Materie;Grundlagenforschung;Teilchenbeschleuniger;CERN;Standardmodell der Teilchenphysik;Elementarteilchen;VLB Lesemotiv 10 Verstehen;VLB Lesemotiv 03 Entdecken, Fachschema: Atomphysik~Kernphysik - Kern (Atomkern)~Physik / Atomphysik, Kernphysik~Energie (physikalisch) / Hochenergie~Hochenergie~Elementarteilchen~Korpuskel~Partikel (physikalisch)~Teilchen, Fachkategorie: Teilchen- und Hochenergiephysik~Atom- und Molekularphysik, Warengruppe: HC/Atomphysik/Kernphysik, Fachkategorie: Kernphysik, Seitenanzahl: XVII, Seitenanzahl: 361, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Springer-Verlag GmbH, Verlag: Springer-Verlag GmbH, Verlag: Springer-Verlag GmbH, Länge: 231, Breite: 195, Höhe: 22, Gewicht: 802, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,34,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Was sind die potenziellen Auswirkungen von Neutrinos auf die Astrophysik, Teilchenphysik und Kosmologie?
Neutrinos haben das Potenzial, unser Verständnis der Astrophysik zu vertiefen, da sie uns Informationen über die Entstehung von Sternen und Supernovae liefern können. In der Teilchenphysik könnten Neutrinos helfen, offene Fragen wie die Natur der Dunklen Materie und die Existenz von Supersymmetrie zu klären. In der Kosmologie könnten Neutrinos dazu beitragen, die Entwicklung des Universums und die Verteilung von Materie besser zu verstehen. Darüber hinaus könnten Neutrinos auch dabei helfen, die Physik jenseits des Standardmodells zu erforschen und neue Erkenntnisse über die fundamentalen Kräfte des Universums zu gewinnen. **
-
Was sind die potenziellen Auswirkungen von Neutrinos auf die Astrophysik, Teilchenphysik und Kosmologie?
Neutrinos haben potenziell große Auswirkungen auf die Astrophysik, da sie helfen könnten, bisher unerklärte Phänomene wie Supernova-Explosionen und die Entstehung von Galaxien zu verstehen. In der Teilchenphysik könnten Neutrinos wichtige Hinweise auf die Natur der Dunklen Materie und die Existenz von neuen physikalischen Gesetzen liefern. In der Kosmologie könnten Neutrinos dazu beitragen, die Entwicklung des Universums und die Verteilung von Materie und Energie besser zu verstehen. Darüber hinaus könnten Neutrinos auch helfen, die rätselhafte Asymmetrie zwischen Materie und Antimaterie im Universum zu erklären. **
-
Was sind die potenziellen Auswirkungen von Neutrinos auf die Astrophysik, Teilchenphysik und Kosmologie?
Neutrinos haben potenziell große Auswirkungen auf die Astrophysik, da sie helfen könnten, bisher unerklärte Phänomene wie Supernova-Explosionen und die Entstehung von Neutronensternen zu verstehen. In der Teilchenphysik könnten Neutrinos wichtige Hinweise auf die Natur der Dunklen Materie und die Existenz von zusätzlichen Neutrinoarten liefern. In der Kosmologie könnten Neutrinos dazu beitragen, die Entwicklung des Universums und die Verteilung von Materie besser zu verstehen. Darüber hinaus könnten Neutrinos auch dabei helfen, die Physik jenseits des Standardmodells zu erforschen. **
-
Was wissen wir über die Eigenschaften und Wechselwirkungen von Neutrinos in der Teilchenphysik?
Neutrinos sind elektrisch neutrale, nahezu masselose Teilchen, die nur über die schwache Wechselwirkung interagieren. Sie haben drei verschiedene Arten (Elektron-, Myon- und Tau-Neutrinos), die sich beim Flug zwischen den verschiedenen Zuständen umwandeln können. Neutrinos spielen eine wichtige Rolle bei der Erforschung der Physik jenseits des Standardmodells und könnten zur Lösung offener Fragen wie der Dunklen Materie beitragen. **

Was sind die grundlegenden Konzepte der Teilchenphysik und wie beeinflussen sie verschiedene Bereiche wie Astrophysik, Quantenmechanik und Hochenergiephysik?
Die Teilchenphysik beschäftigt sich mit den grundlegenden Bausteinen der Materie und deren Wechselwirkungen. Sie untersucht Elementarteilchen wie Quarks, Leptonen und Bosonen sowie die fundamentalen Kräfte, die sie beeinflussen. Diese grundlegenden Konzepte der Teilchenphysik haben weitreichende Auswirkungen auf andere Bereiche der Physik. In der Astrophysik helfen sie beispielsweise dabei, die Entstehung und Entwicklung des Universums zu verstehen, indem sie die Eigenschaften von Neutrinos und Dunkler Materie untersuchen. In der Quantenmechanik spielen Teilchenphysik-Konzepte eine wichtige Rolle bei der Beschreibung des Verhaltens von Teilchen auf subatomarer Ebene und bei der Entwicklung von Quantenfeldtheorien. In der Hochenergiephysik werden die grundlegenden Konzepte der **
Was sind die grundlegenden Konzepte der Teilchenphysik und wie beeinflussen sie verschiedene Bereiche wie Astrophysik, Quantenmechanik und Hochenergiephysik?
Die Teilchenphysik beschäftigt sich mit den grundlegenden Bausteinen der Materie und den fundamentalen Kräften, die zwischen ihnen wirken. Diese Bausteine umfassen Elementarteilchen wie Quarks, Leptonen und Bosonen. Die grundlegenden Konzepte der Teilchenphysik, wie die Quantenmechanik und die spezielle Relativitätstheorie, beeinflussen verschiedene Bereiche wie die Astrophysik, indem sie helfen, die Entstehung und Entwicklung des Universums zu verstehen. In der Quantenmechanik spielen die grundlegenden Konzepte der Teilchenphysik eine wichtige Rolle bei der Beschreibung des Verhaltens von Teilchen auf subatomarer Ebene. In der Hochenergiephysik werden diese Konzepte verwendet, um die Eigenschaften und Wechselwirkungen von Teilchen bei extrem hohen Energien zu untersuchen. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
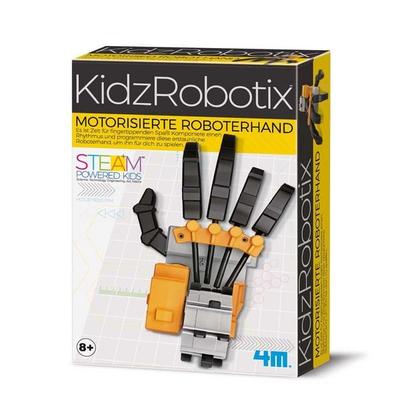
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Bechtle, Philip: Faszinierende TeilchenphysikFaszinierende Teilchenphysik , Von Quarks, Neutrinos und Higgs zu den Rätseln des Universums , Antriebswellen > Sport-Getriebe , Erscheinungsjahr: 20230901, Produktform: Leinen, Autoren: Bechtle, Philip~Bernlochner, Florian~Dreiner, Herbi~Hanhart, Christoph~Jochum, Josef~Pretz, Jörg~Riebe, Kristin, Abbildungen: 481 Abbildungen, 476 Abbildungen in Farbe, Themenüberschrift: SCIENCE / Physics / Nuclear, Keyword: Teilchenphysik;Quarks;Neutrinos;Supersymmetrie;Higgsboson;Antimaterie;Dunkle Materie;Grundlagenforschung;Teilchenbeschleuniger;CERN;Standardmodell der Teilchenphysik;Elementarteilchen;VLB Lesemotiv 10 Verstehen;VLB Lesemotiv 03 Entdecken, Fachschema: Atomphysik~Kernphysik - Kern (Atomkern)~Physik / Atomphysik, Kernphysik~Energie (physikalisch) / Hochenergie~Hochenergie~Elementarteilchen~Korpuskel~Partikel (physikalisch)~Teilchen, Fachkategorie: Teilchen- und Hochenergiephysik~Atom- und Molekularphysik, Warengruppe: HC/Atomphysik/Kernphysik, Fachkategorie: Kernphysik, Seitenanzahl: XVII, Seitenanzahl: 361, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Springer-Verlag GmbH, Verlag: Springer-Verlag GmbH, Verlag: Springer-Verlag GmbH, Länge: 231, Breite: 195, Höhe: 22, Gewicht: 802, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,34,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Was sind Neutrinos und welche Rolle spielen sie innerhalb der Teilchenphysik?
Neutrinos sind elementare Teilchen, die keine elektrische Ladung besitzen und nur sehr schwach mit Materie wechselwirken. Sie entstehen bei verschiedenen Prozessen wie der Kernfusion in der Sonne oder bei Supernova-Explosionen. In der Teilchenphysik spielen Neutrinos eine wichtige Rolle, da sie helfen, grundlegende Fragen zur Struktur des Universums und der Physik jenseits des Standardmodells zu beantworten. **
-
Was sind die potenziellen Auswirkungen von Neutrinos auf die Astrophysik, Teilchenphysik und Kosmologie?
Neutrinos haben das Potenzial, unser Verständnis der Astrophysik zu vertiefen, da sie uns Informationen über die Entstehung von Sternen und Supernovae liefern können. In der Teilchenphysik könnten Neutrinos helfen, offene Fragen wie die Natur der Dunklen Materie und die Existenz von Supersymmetrie zu klären. In der Kosmologie könnten Neutrinos dazu beitragen, die Entwicklung des Universums und die Verteilung von Materie besser zu verstehen. Darüber hinaus könnten Neutrinos auch dabei helfen, die Physik jenseits des Standardmodells zu erforschen und neue Erkenntnisse über die fundamentalen Kräfte des Universums zu gewinnen. **
-
Was sind die potenziellen Auswirkungen von Neutrinos auf die Astrophysik, Teilchenphysik und Kosmologie?
Neutrinos haben potenziell große Auswirkungen auf die Astrophysik, da sie helfen könnten, bisher unerklärte Phänomene wie Supernova-Explosionen und die Entstehung von Galaxien zu verstehen. In der Teilchenphysik könnten Neutrinos wichtige Hinweise auf die Natur der Dunklen Materie und die Existenz von neuen physikalischen Gesetzen liefern. In der Kosmologie könnten Neutrinos dazu beitragen, die Entwicklung des Universums und die Verteilung von Materie und Energie besser zu verstehen. Darüber hinaus könnten Neutrinos auch helfen, die rätselhafte Asymmetrie zwischen Materie und Antimaterie im Universum zu erklären. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was sind die potenziellen Auswirkungen von Neutrinos auf die Astrophysik, Teilchenphysik und Kosmologie?
Neutrinos haben potenziell große Auswirkungen auf die Astrophysik, da sie helfen könnten, bisher unerklärte Phänomene wie Supernova-Explosionen und die Entstehung von Neutronensternen zu verstehen. In der Teilchenphysik könnten Neutrinos wichtige Hinweise auf die Natur der Dunklen Materie und die Existenz von zusätzlichen Neutrinoarten liefern. In der Kosmologie könnten Neutrinos dazu beitragen, die Entwicklung des Universums und die Verteilung von Materie besser zu verstehen. Darüber hinaus könnten Neutrinos auch dabei helfen, die Physik jenseits des Standardmodells zu erforschen. **
-
Was wissen wir über die Eigenschaften und Wechselwirkungen von Neutrinos in der Teilchenphysik?
Neutrinos sind elektrisch neutrale, nahezu masselose Teilchen, die nur über die schwache Wechselwirkung interagieren. Sie haben drei verschiedene Arten (Elektron-, Myon- und Tau-Neutrinos), die sich beim Flug zwischen den verschiedenen Zuständen umwandeln können. Neutrinos spielen eine wichtige Rolle bei der Erforschung der Physik jenseits des Standardmodells und könnten zur Lösung offener Fragen wie der Dunklen Materie beitragen. **
-
Was sind die grundlegenden Konzepte der Teilchenphysik und wie beeinflussen sie verschiedene Bereiche wie Astrophysik, Quantenmechanik und Hochenergiephysik?
Die Teilchenphysik beschäftigt sich mit den grundlegenden Bausteinen der Materie und deren Wechselwirkungen. Sie untersucht Elementarteilchen wie Quarks, Leptonen und Bosonen sowie die fundamentalen Kräfte, die sie beeinflussen. Diese grundlegenden Konzepte der Teilchenphysik haben weitreichende Auswirkungen auf andere Bereiche der Physik. In der Astrophysik helfen sie beispielsweise dabei, die Entstehung und Entwicklung des Universums zu verstehen, indem sie die Eigenschaften von Neutrinos und Dunkler Materie untersuchen. In der Quantenmechanik spielen Teilchenphysik-Konzepte eine wichtige Rolle bei der Beschreibung des Verhaltens von Teilchen auf subatomarer Ebene und bei der Entwicklung von Quantenfeldtheorien. In der Hochenergiephysik werden die grundlegenden Konzepte der **
-
Was sind die grundlegenden Konzepte der Teilchenphysik und wie beeinflussen sie verschiedene Bereiche wie Astrophysik, Quantenmechanik und Hochenergiephysik?
Die Teilchenphysik beschäftigt sich mit den grundlegenden Bausteinen der Materie und den fundamentalen Kräften, die zwischen ihnen wirken. Diese Bausteine umfassen Elementarteilchen wie Quarks, Leptonen und Bosonen. Die grundlegenden Konzepte der Teilchenphysik, wie die Quantenmechanik und die spezielle Relativitätstheorie, beeinflussen verschiedene Bereiche wie die Astrophysik, indem sie helfen, die Entstehung und Entwicklung des Universums zu verstehen. In der Quantenmechanik spielen die grundlegenden Konzepte der Teilchenphysik eine wichtige Rolle bei der Beschreibung des Verhaltens von Teilchen auf subatomarer Ebene. In der Hochenergiephysik werden diese Konzepte verwendet, um die Eigenschaften und Wechselwirkungen von Teilchen bei extrem hohen Energien zu untersuchen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.